Aircooled Forum
Forumul unui grup de pasionati ai fenomenului VW Aircooled
|
Nou pe simpatie:
Stefania23
 | Femeie
24 ani
Dolj
cauta Barbat
25 - 46 ani |
|
|
Aircooled ForumReguliInregistrareLoginPozeNu sunteti logat. Lista Forumurilor Pe Tematici
|
| #1 |
 xellexBroscar pasionat Din: USA
Postari: 457
|
|
Vorbeam cu Tzepesh despre diversele timonerii pt. dubla carburatie, avantaje/dezavantaje etc, si inevitabil am ajuns si la varianta controlului electronic al acceleratiei, si eliminarea cablului de la pedala pana la motor.
Hai sa bagam aici diverse informatii, ca vorbele zboara si mai usor cugetam cu ceva scris in fatza :P
http://www.picoauto.com/applications/el ... ntrol.html
_______________________________________
FixDim.com - Real Men Don’t Swipe. They Call.
|
|
| |
|
| #2 |
UVeulbeetle maniacDin: Slobozia
Postari: 298
|
|
si partea mijto la chestia asta e ca poti face si pilot automat 
_______________________________________
Brotacel 1302,5 1970 1600cmc
BUS T2AB?!?!? westfalia 1971 1600cmc
|
|
| |
|
| #3 |
|
|
ECM nu avem la broscute si bus-uri (exceptie cele cu injectie). Piesele sunt scumpe de altfel.
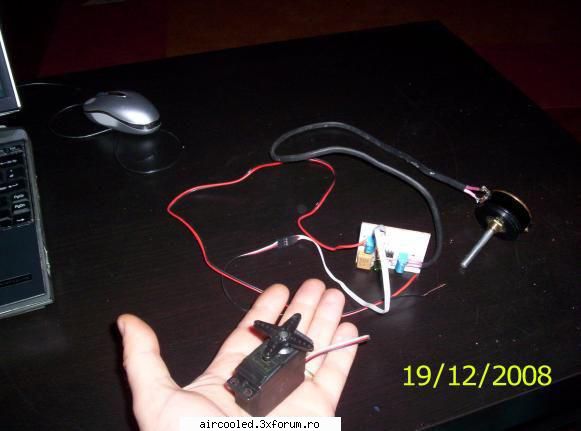
Se poate face chestia asta foarte simplu cu un potentiometru, un servo tester si servo motor, insa fiabilitatea nu i aia buna. Eu gandisem o schema de genul asta sa inlocuiesc socul automat la bus si fara sa trag cablu de otel prin podea. Insa trebuie un servo motor cu angrenaje de metal, nu de plastic cum sunt de obicei. Schema o gasim pe net. De altfel, pedala de acceleratie a masinilor de generatie mai noua astea sunt, niste potentiometre foarte robuste si redundante. 
|
|
| |
|
| #4 |
drakubarkazist
Postari: 657
|
|
exista si servo-uri cu angrenaje de metal
si nu sunt asa scumpe
_______________________________________
Eu stiu ca sunt prost, dar cand ma uit in jur prind curaj...
|
|
| |
|
| #5 |
xellexBroscar pasionatDin: USA
Postari: 457
|
|
|
| |
|
| #6 |
TZepeSHBroscar pasionatDin: Pitesti/Bucuresti
Postari: 528
|
|
Ideea a pornit defapt de la comanda carburatoarelor/corpurilor de clapeta folosind role nu bara hexagonala. Deci o comanda numai pe cablu. Si prima idee a fost de a pune un simplu sistem de blocare a cablului in pozitia dorita, adica un fel de cruise control rudimentar: ajungi la viteza dorita, apesi butonul si un sistem electromecanic pastreaza pozitia cablului de acceleratie. Apoi am pus mana pe niste motoare pas cu pas, care m-au dus cu gandul la doua idei: motorul pas cu pas isi mentine pozitia si opune rezistenta la rotatie atunci cand este alimentat, deci poate fi folosit pentru ideea anterioara; cablul este intrerupt de un ax melcat/bara cu dinti in contact cu roata motorului; cand motorul nu este alimentat, se poate face comanda din pedala de acceleratie si motorul se invarte liber; cand vrei cruise control, pornesti motorul, care ramane blocat in pozitia initiala; cu un sistem de comanda simplu, poti sa dai pasi intr-o directie sau in alta, deci sa scazi sau sa cresti viteza. Aici apare o problema: sistemul merge doar cand nu se schimba conditiile de drum; la o panta, viteza va scadea. Sistemele de cruise control au bucla inchisa si tin viteza constanta.
Si ajungem la ultima varianta a ideii: pedala electronica este un potentiometru (defapt doua, pentru siguranta) deci pozitia pedalei este data de tensiunea de iesire a divizorului de tensiune. In functie de nivelul de tensiune, microcontrollerul trebuie sa dea pasi motorului intr-o directie sau alta pentru a obtine pozitia corecta a clapetei de acceleratie. Eu omisesem faptul ca corpurile de clapeta pe care le folosim, dar si carburatoarele pot fi echipate cu senzor de pozitia clapetei, practic tot un divizor de tensiune. In functie de raspunsul TPS-ului, microcontrollerul misca motorul pentru a obtine pozitia dorita. Practic asta este bucla inchisa. Pentru o viteza mai mare de actuare a pozitiei clapetei, se poate folosi un encoder, care numara numrul de pasi facuti de motor. Deci atunci cand microcontrollerul da un semnal motorului, asteapta intai sa vada daca au fost pierduti pasi, astfel incat sa mai dea un semnal, dupa care face un rglaj fin al pozitiei clapetei in functie de TPS. Problema cruise-controlului ramane aceeasi, fiind practic mentinuta o anumita pozitie a clapetei. Pentru un cruise control adevarat ar trebui ca microcontrollerul sa primeasca semnal si de la un senzor de viteza si sa comande pozitia clapetei pentru accelerare sau decelerare foarte fine pentru mentinerea unei viteze constante.
Cam atat pana acum, deocamdata mai citim, mai invatam, si punem la punct sistemul de comanda a clapetelor folosind role. Ceva cam ca in topicul asta:
http://www.shoptalkforums.com/viewtopic ... ;start=255
|
|
| |
|
| #7 |
 bogdan_busBroscar pasionat Din: brasov
Postari: 2834
|
|
|
| |
|